2024-2025
Brazo robótico de 5 GDL para MARIA, el rover de Robocol
Brazo robótico de cinco grados de libertad para el rover de Robocol: riel lineal con tornillo de potencia, reductores cicloidales en hombro y codo, muñeca diferencial y grippers intercambiables. Lo diseñé como líder mecánico.
- Diseño mecánico
- CAD
- Simulación FEA
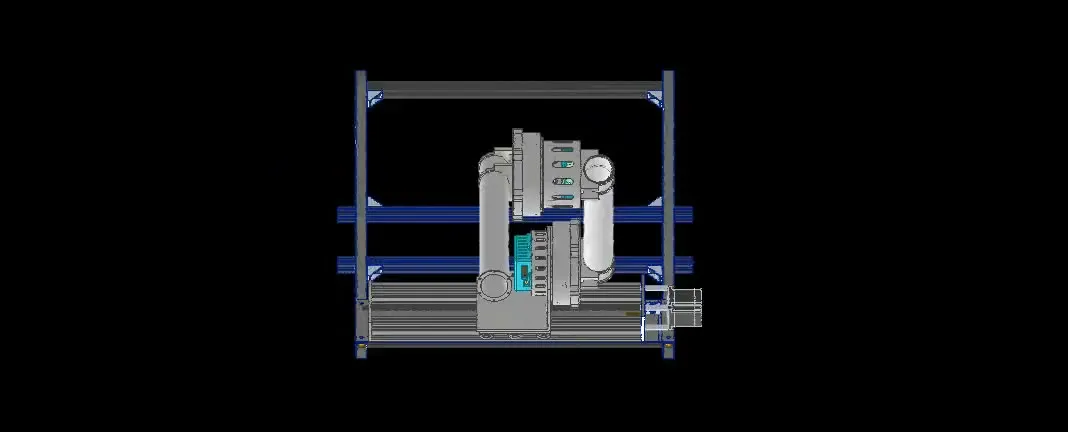
Como líder mecánico de Robocol lideré el diseño del brazo robótico de MARIA, el rover nuevo, desde la definición de requerimientos hasta el CAD de detalle en Autodesk Inventor. Mi ciclo en Robocol terminó antes de que el brazo se construyera por completo; esta página documenta el diseño. El brazo debía ejecutar tareas de manipulación fina, como accionar interruptores o insertar una memoria USB, y también levantar cargas, en las misiones de servicio y entrega de la University Rover Challenge.
Requerimientos
| Requerimiento | Valor |
|---|---|
| Carga útil | 5 kg |
| Alcance | 1 m en el plano XZ, 1,5 m en Y |
| Precisión | < 2,25 mm |
| Masa | < 12 kg |
| Simplicidad | 4–5 grados de libertad, mínimo número de partes y ensamble rápido |
Generación y selección de conceptos
Organicé al equipo del brazo por funciones (base, eslabones, juntas, muñeca, gripper y control) y conduje una fase de investigación y brainstorming con análisis de la competencia. Cada concepto se documentó con su fuente, ventajas, desventajas y riesgos, y se calificó contra los cuatro criterios de diseño (confiabilidad, precisión, ligereza y simplicidad) mediante un proceso de análisis jerárquico (AHP) y matrices de decisión.
Arquitectura
- Estructura: eslabones de tubo de fibra de carbono, por su relación rigidez/peso.
- GDL 1, riel lineal: el brazo se desplaza sobre un riel de aluminio 6061 accionado por un tornillo de potencia con motor NEMA 23, lo que agrega un eje traslacional y evita reposicionar el rover para cada tarea.
- GDL 2 y 3, hombro y codo: dos reductores cicloidales diseñados a medida, de 40:1 en el hombro (más torque para mover todo el brazo) y 30:1 en el codo (más velocidad para la precisión del efector), accionados por motores brushless con controladores ODrive. Las carcasas y la mayoría de los componentes internos son de aluminio de alta resistencia y el cigüeñal de acero 1020.
- GDL 4 y 5, muñeca diferencial: engranajes sin fin y motores paso a paso, impresa en 3D.
- Efector final: dos grippers intercambiables, uno subactuado accionado por cable para tareas de precisión y otro de fuerza con dedo rígido para agarre firme.
Render del brazo en CAD, diciembre de 2024.
Validación de los reductores
Los reductores cicloidales se diseñaron y verificaron primero en Inventor, y después se imprimieron en 3D como prueba de concepto con el motor brushless y el ODrive, para evaluar la transmisión de torque, el juego angular (backlash) y la eficiencia bajo carga antes de mecanizarlos en aluminio. En el diseño de eslabones y reductores aplicamos DFMA y tolerancias geométricas (GD&T).
La simulación por elementos finitos también cambió el montaje del brazo: al modelar los rieles integrados al chasis (200 N y 80 N·m), vimos que deformaban las extrusiones de aluminio, y los rieles pasaron a montarse sobre una platina. El análisis está en Simulación FEA aplicada al diseño.
Antes de MARIA: el brazo de 6 GDL
En la etapa anterior, para la University Rover Challenge 2024, Robocol compitió con un brazo de seis grados de libertad. No lo diseñé yo: mi aporte fue el modelado CAD del brazo y apoyo con los modelos para la simulación del rover en Gazebo. Esa experiencia fue la base para plantear los requerimientos del brazo nuevo.
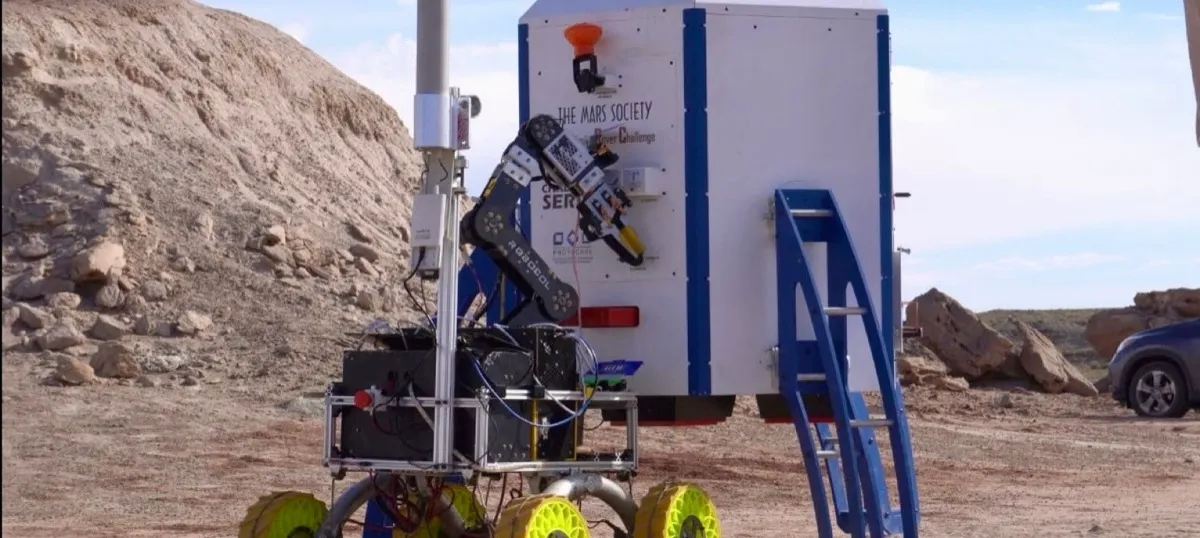 El brazo de 6 GDL en la URC 2024.
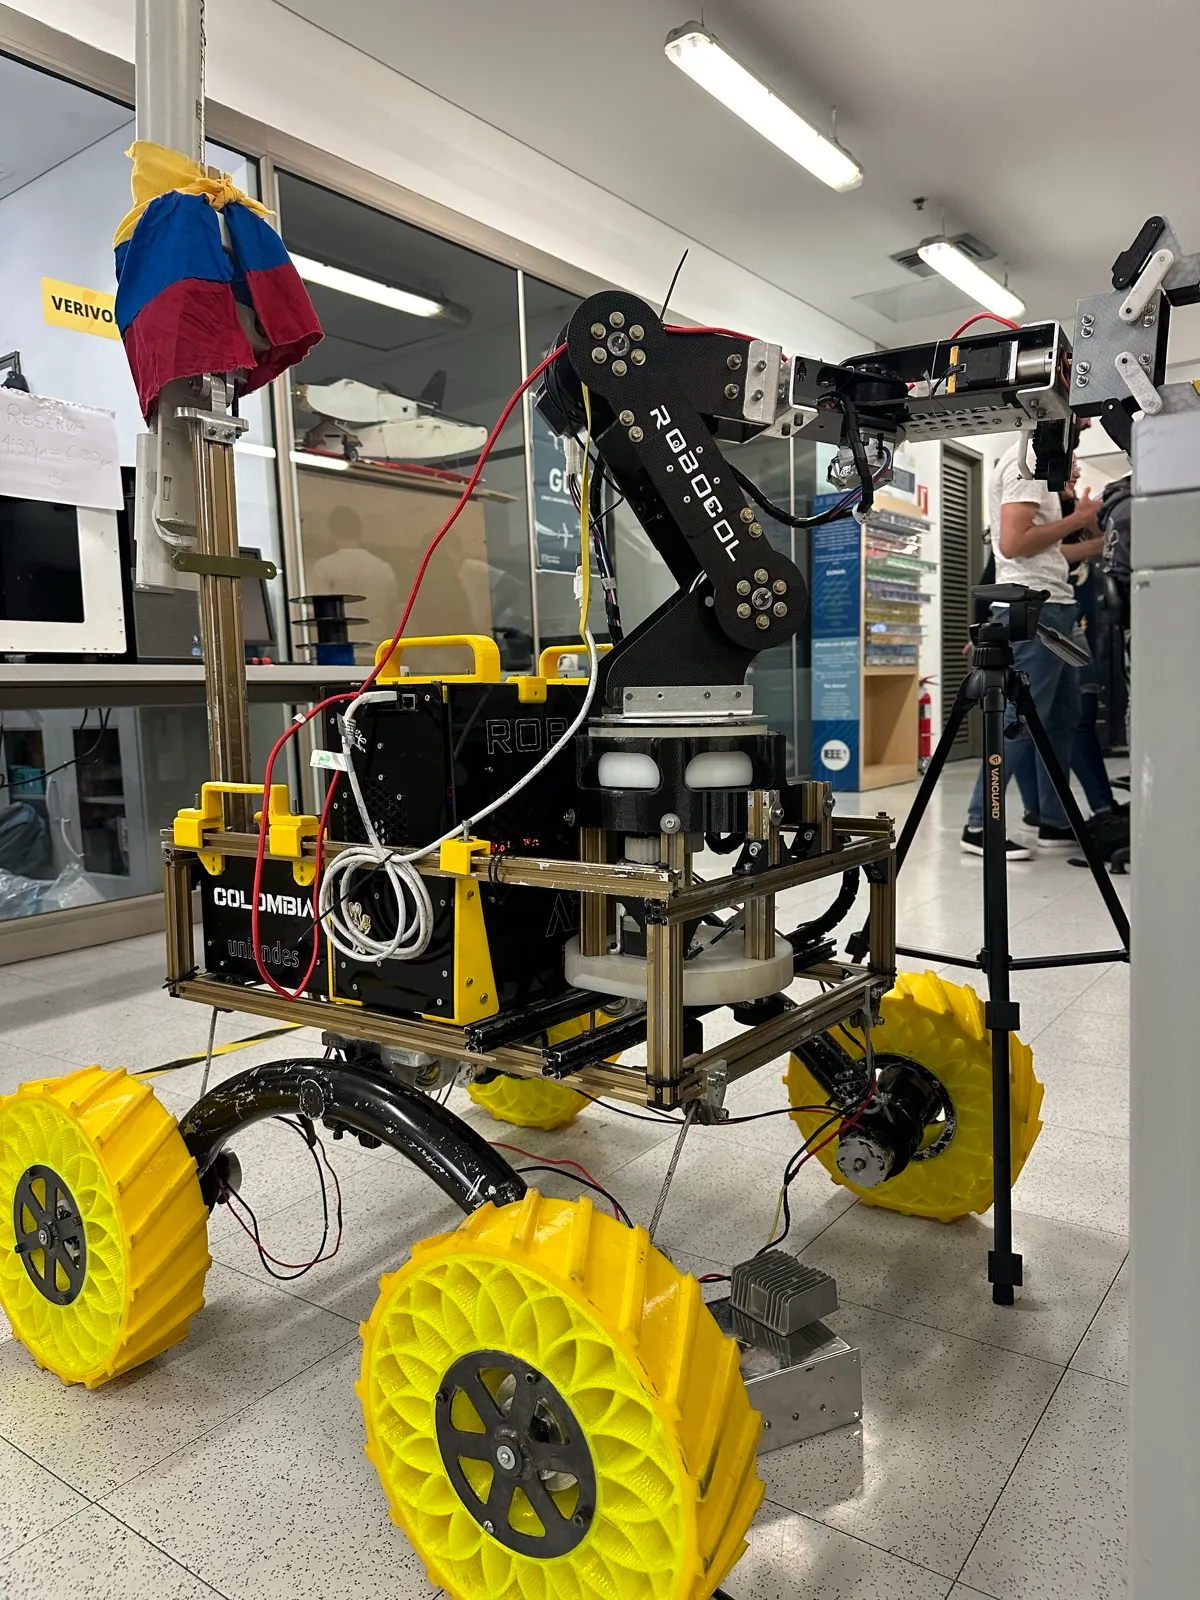 El brazo de 6 GDL montado en el rover anterior.
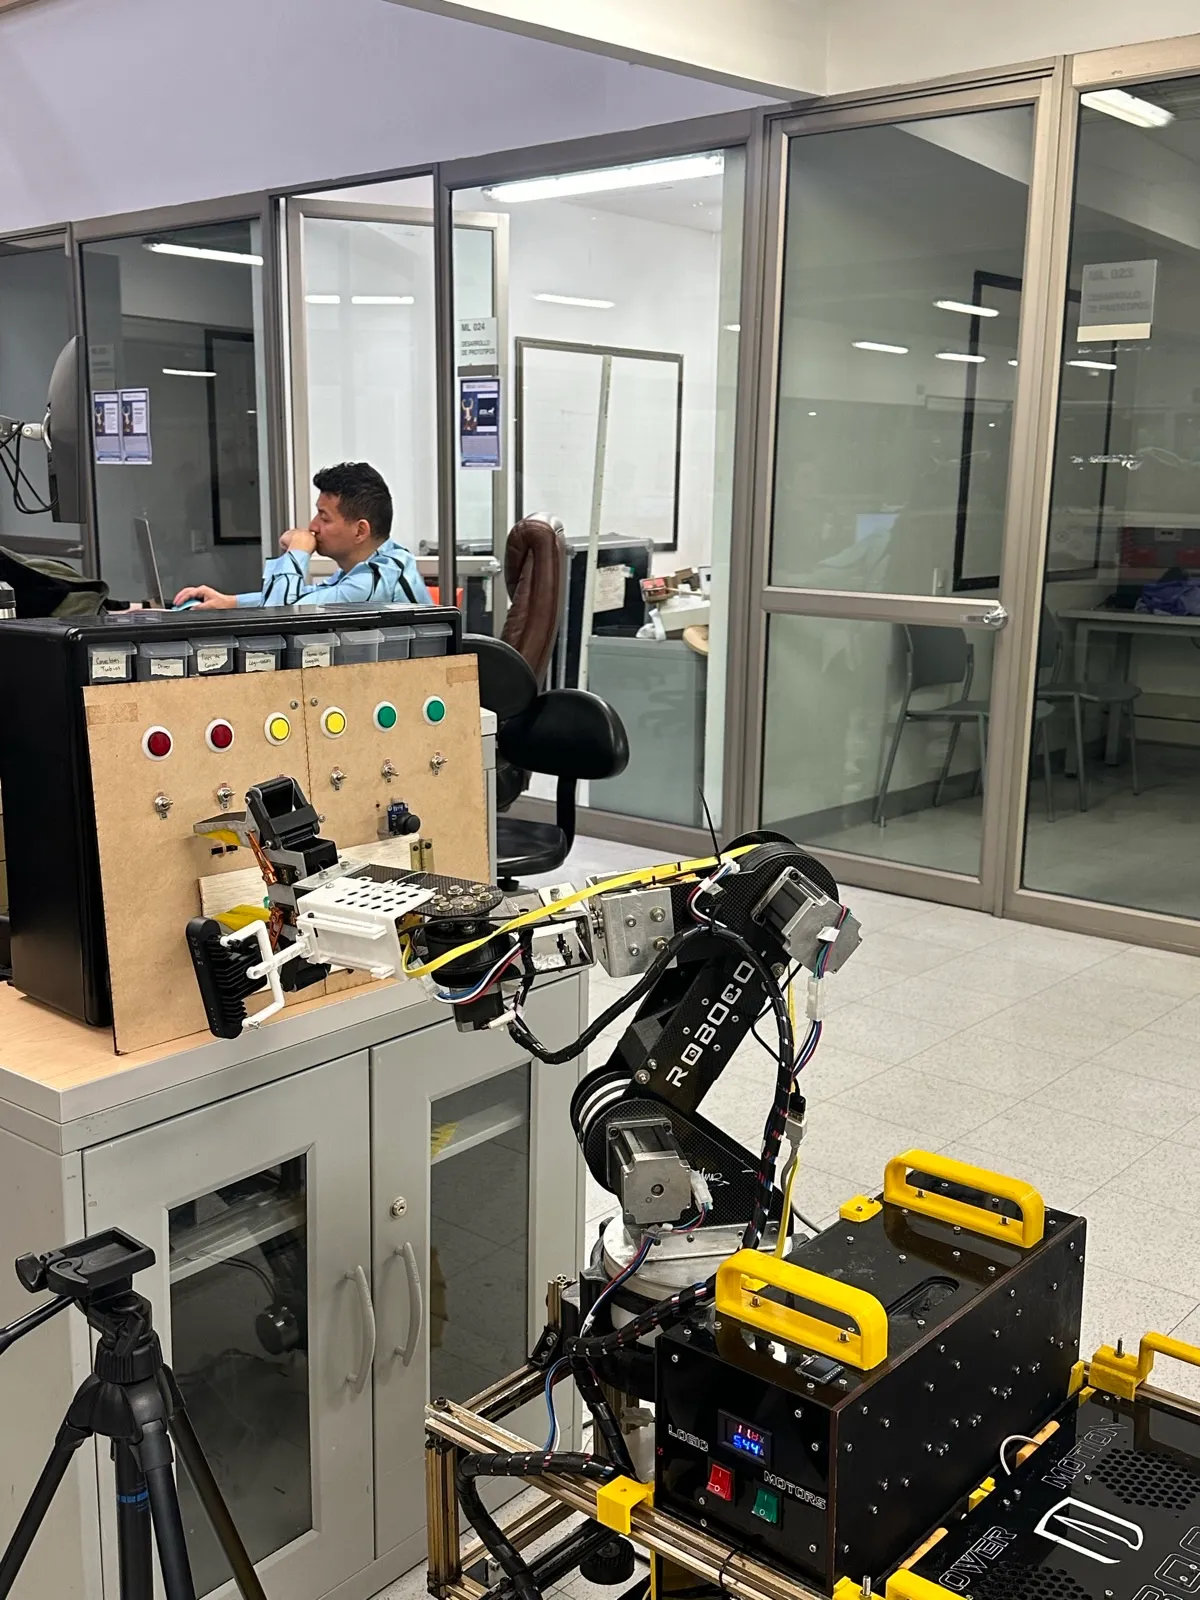 Pruebas en el laboratorio, frente al tablero de servicio.
Rutina de prueba del brazo de 6 GDL: accionamiento de una palanca.
Rutina de prueba del brazo de 6 GDL: inserción de una memoria USB.
La historia completa, con la gestión del rover nuevo, está en el capítulo Robocol.