2022 - 2025
Robocol
El club de robótica donde aprendí a gestionar un proyecto completo, con alcance, recursos, tiempo, gente y motivación en un equipo de voluntarios.
El reto
Robocol es el equipo de robótica de la Universidad de los Andes. Tiene más de diez años de historia: participa en Lunabotics de la NASA desde 2010 y fue el mejor equipo latinoamericano en la University Rover Challenge (URC) de 2022 y de 2024.
Cuando llegué al liderazgo, el rover llevaba cuatro años sin un rediseño de fondo. Lideré el diseño del rover nuevo: siete subsistemas (brazo, ciencia, motion, sensórica, tracción, visión y desarrollo web) y más de 50 personas. Todas estudiantes, todas voluntarias, con parciales encima, sin sueldo y rotando cada semestre.
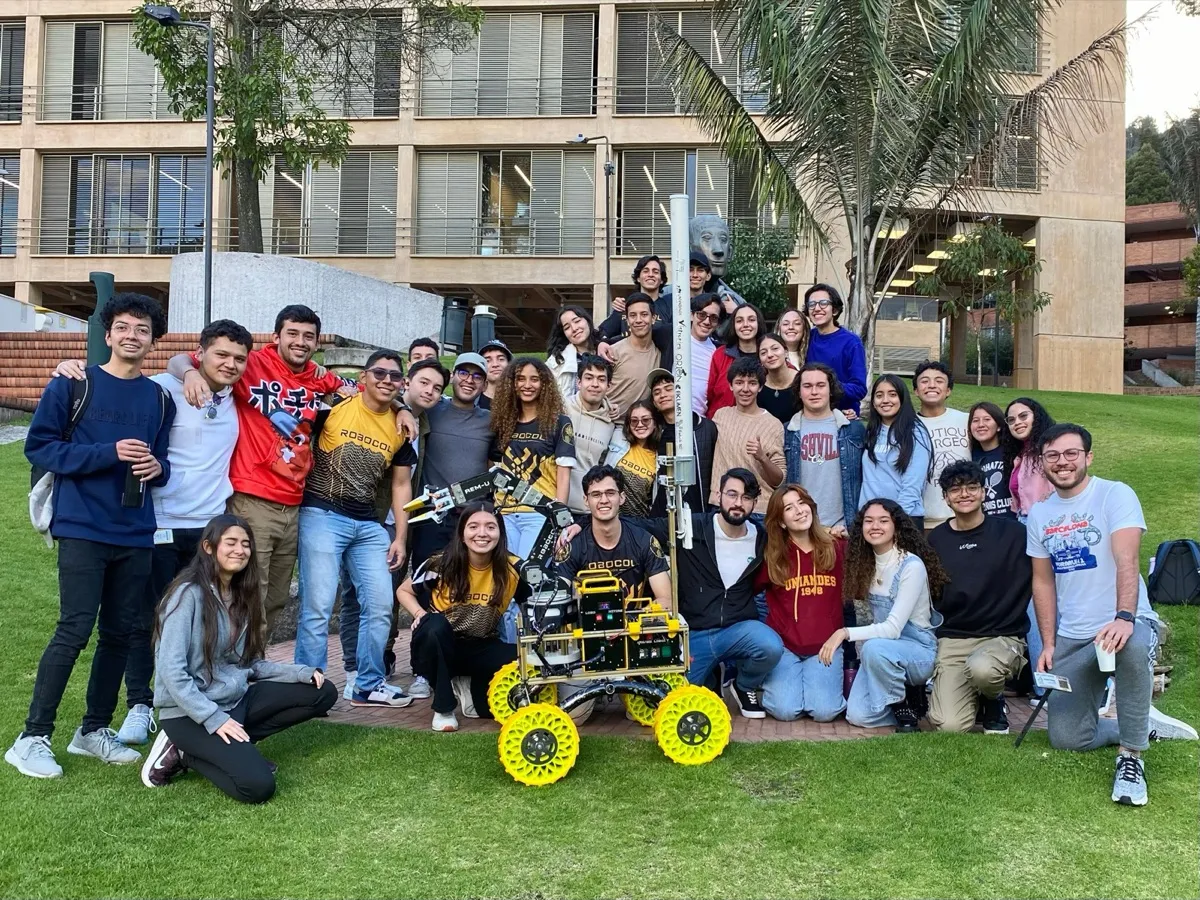 Parte del equipo con el rover en el campus.
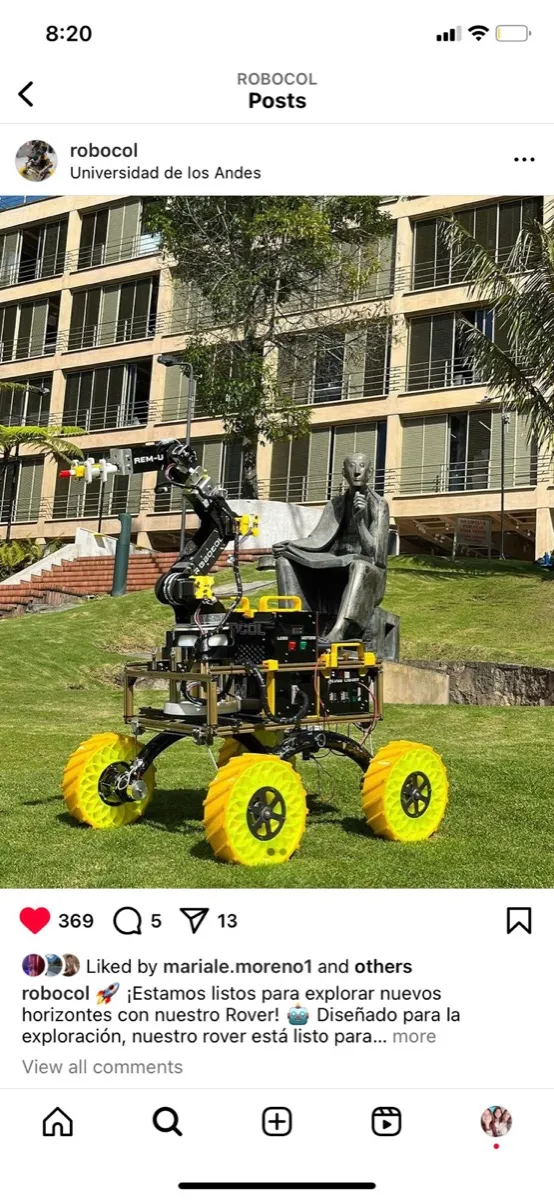 El rover anterior, que llevaba cuatro años sin un rediseño de fondo.
Metodología
Un rover se puede diseñar con buena ingeniería y aun así no terminarse nunca. Lo que decidía el proyecto era la gestión, y la organicé en cinco frentes.
Alcance
Partimos de las necesidades y los requerimientos de cada subsistema y armamos el árbol de producto y la estructura de desglose del trabajo (WBS) con la de la organización (OBS). Así cada persona sabía qué entregable era suyo. En la revisión preliminar el diseño cumplía 52 de 69 requisitos (75 %), y esa cifra nos decía con honestidad dónde estábamos.
Tiempo
Trabajamos en sprints de tres semanas, con entregables por subsistema y un cronograma de integración. El riesgo más grande del proyecto estaba a mi nombre: que la integración entre subsistemas se retrasara. Un brazo perfecto no sirve si no cabe en el chasis.
Presupuesto
Llevamos un presupuesto detallado y una lista de materiales (BOM) por subsistema. En el registro de riesgos cuantificamos el impacto esperado de los gastos inesperados, como componentes que fallan en las pruebas y hay que volver a comprar.
Riesgos
Mantuve un registro de 16 riesgos, cada uno con probabilidad, impacto y responsable. Yo era dueño de los de integración, presupuesto, equipo y peso: el rover completo no podía pasar de 75 kg.
Gente y motivación
En un equipo de voluntarios, el riesgo silencioso es que la gente se vaya por la carga académica. Lo mitigamos de dos formas: planeando los hitos fuera de las semanas de parciales y formando a los nuevos con talleres de Inventor que dicté yo, para que pudieran aportar rápido.
Resultado
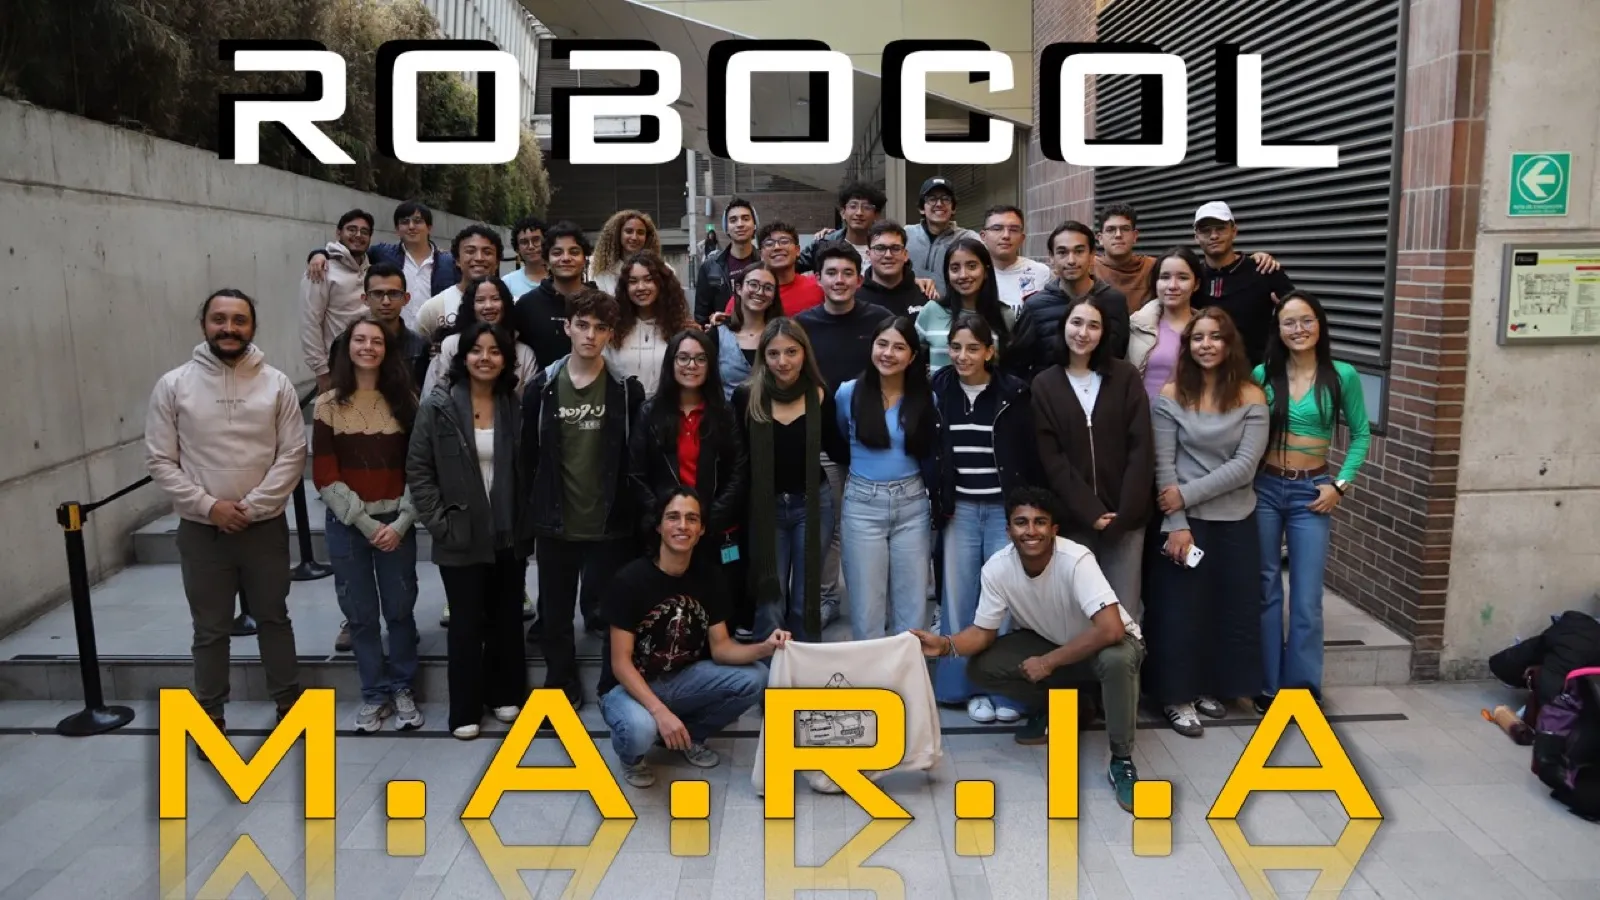
Construimos un rover nuevo en poco más de un año: MARIA (Martian Autonomous Rover for Investigation and Assistance).
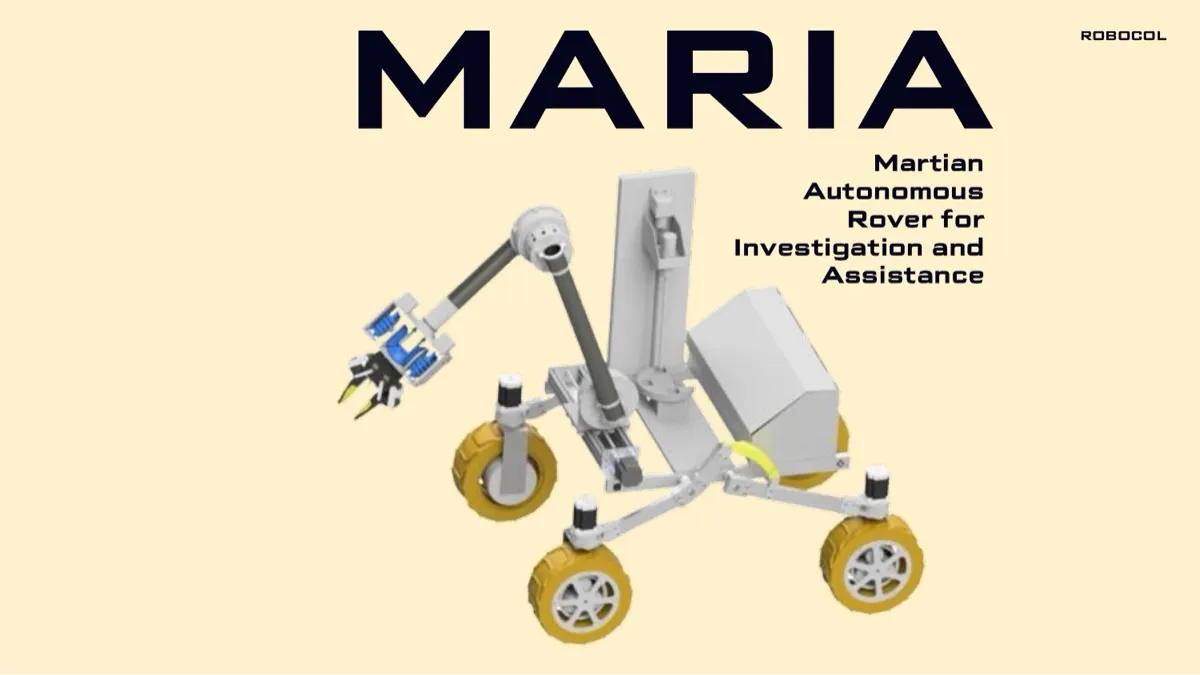 MARIA en CAD: el rover completo, con el brazo, la sensórica y la tracción integrados.
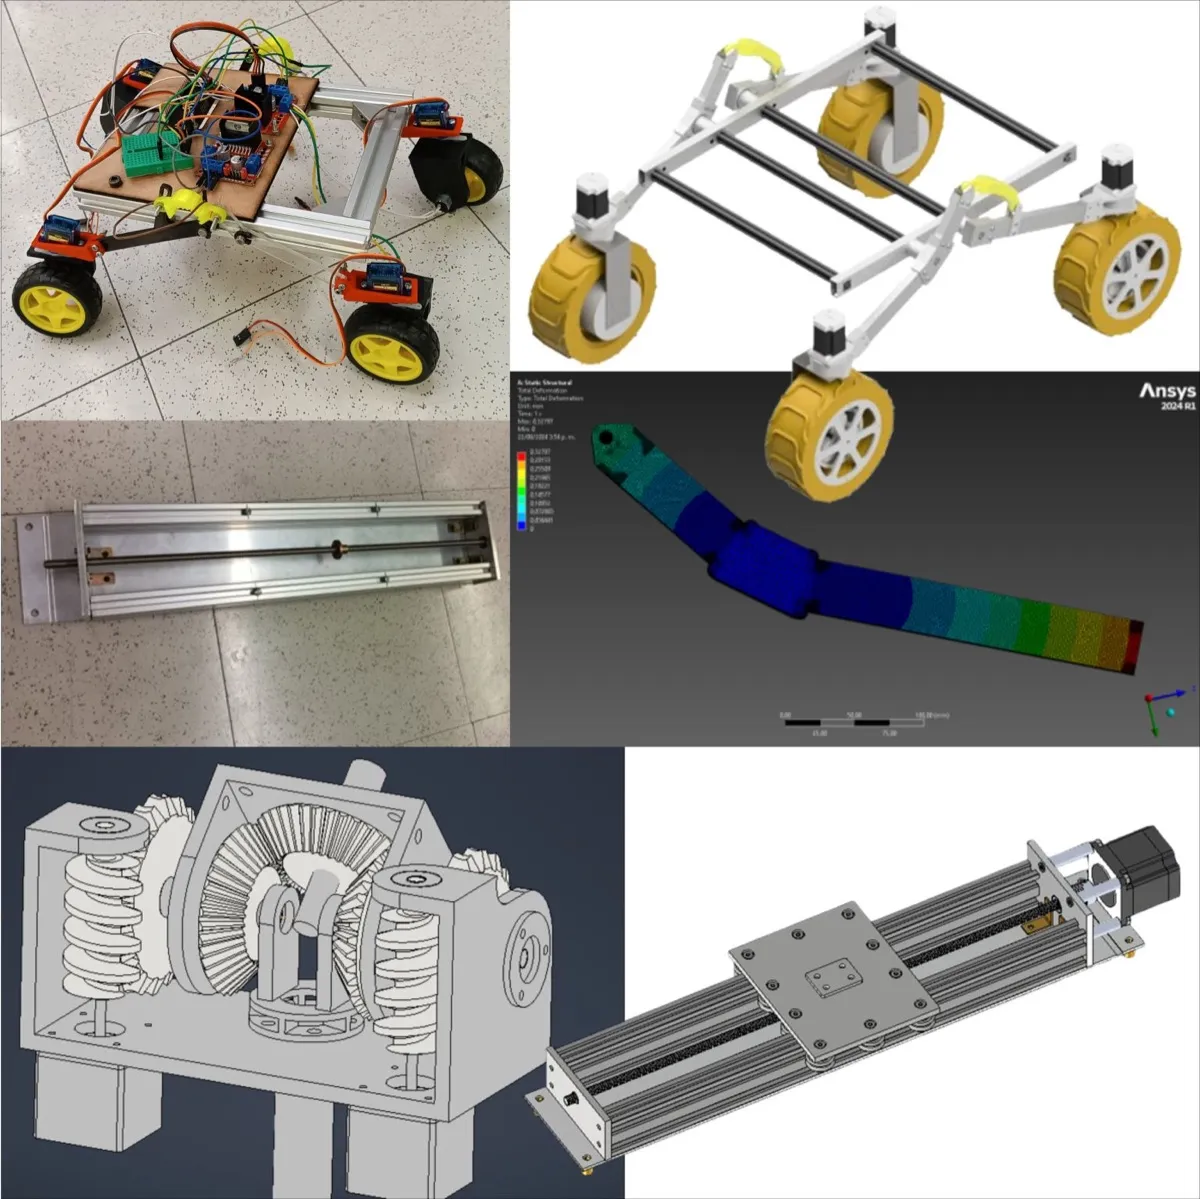 Algunas piezas del rover en CAD y en simulación.
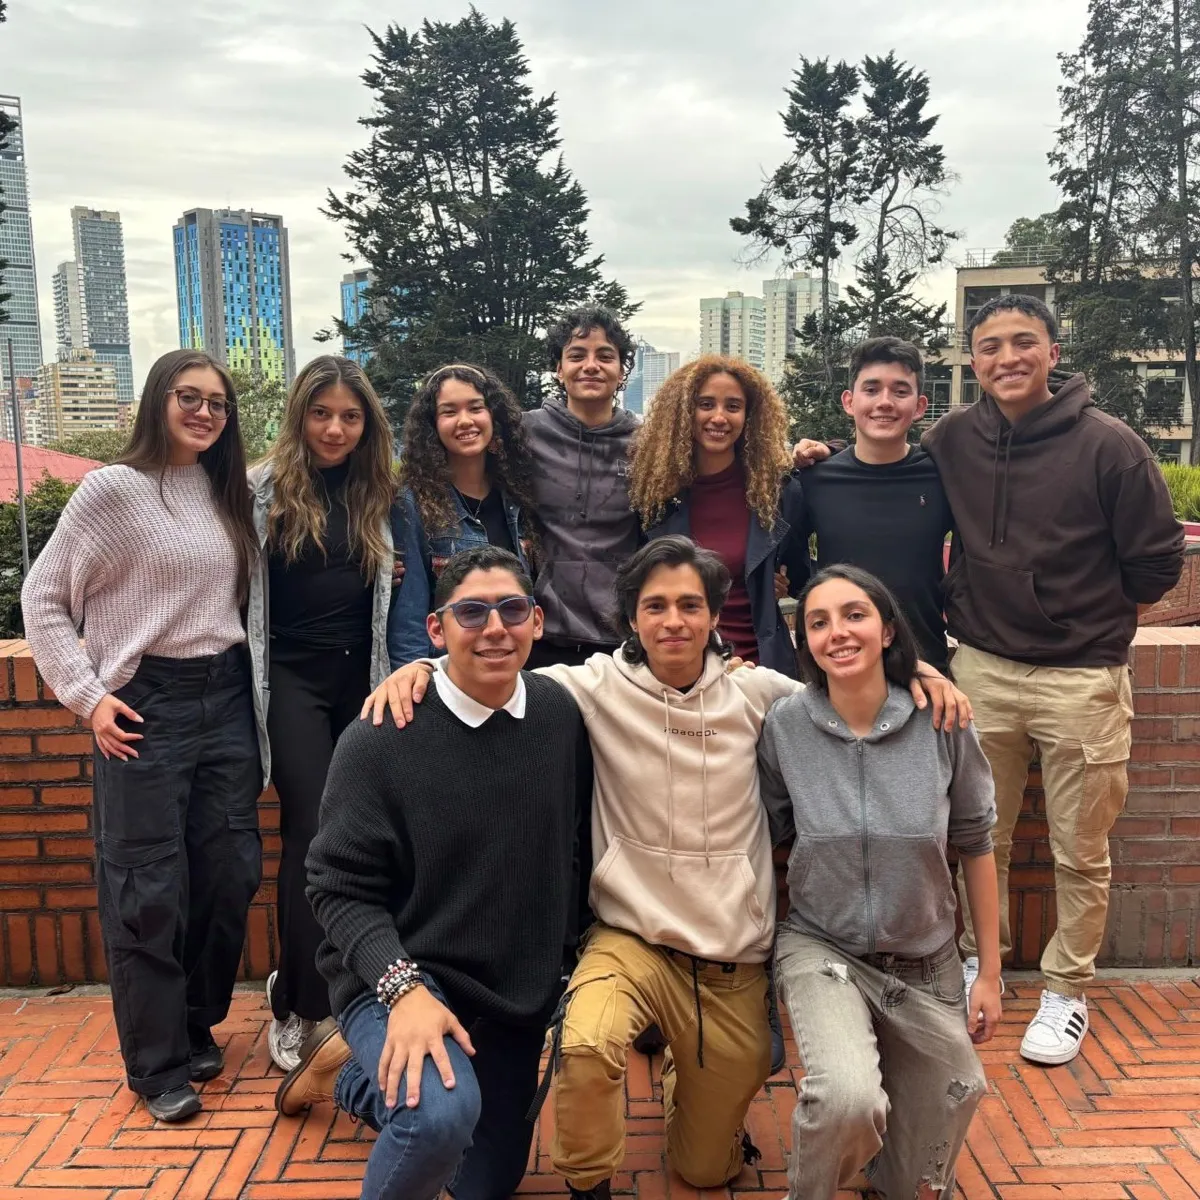 Equipo de líderes del proyecto M.A.R.I.A.
Liderazgo técnico
Además de coordinar, fui líder mecánico.
El brazo de 5 grados de libertad
Diseñé el brazo robótico de MARIA: carga de 5 kg, alcance de 1 m, precisión menor a 2,25 mm, peso menor a 12 kg y ensamble rápido. Evaluamos los conceptos con un análisis jerárquico (AHP), usamos una muñeca diferencial impresa en 3D y aplicamos diseño para manufactura y ensamble (DFMA) y tolerancias geométricas (GD&T) en eslabones y reductoras.
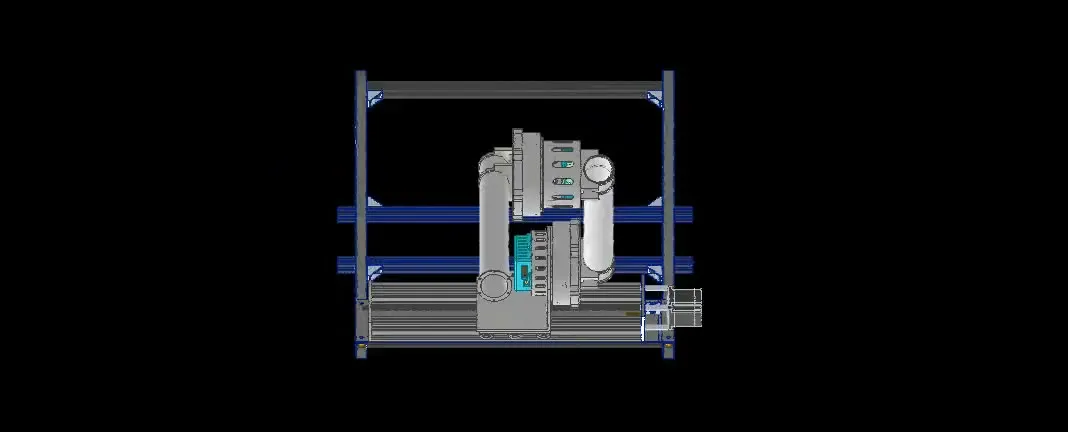 El brazo de 5 GDL de MARIA en CAD.
Antes, para la University Rover Challenge 2024, hice el CAD del brazo de 6 GDL con el que compitió el equipo y apoyé los modelos para la simulación en Gazebo.
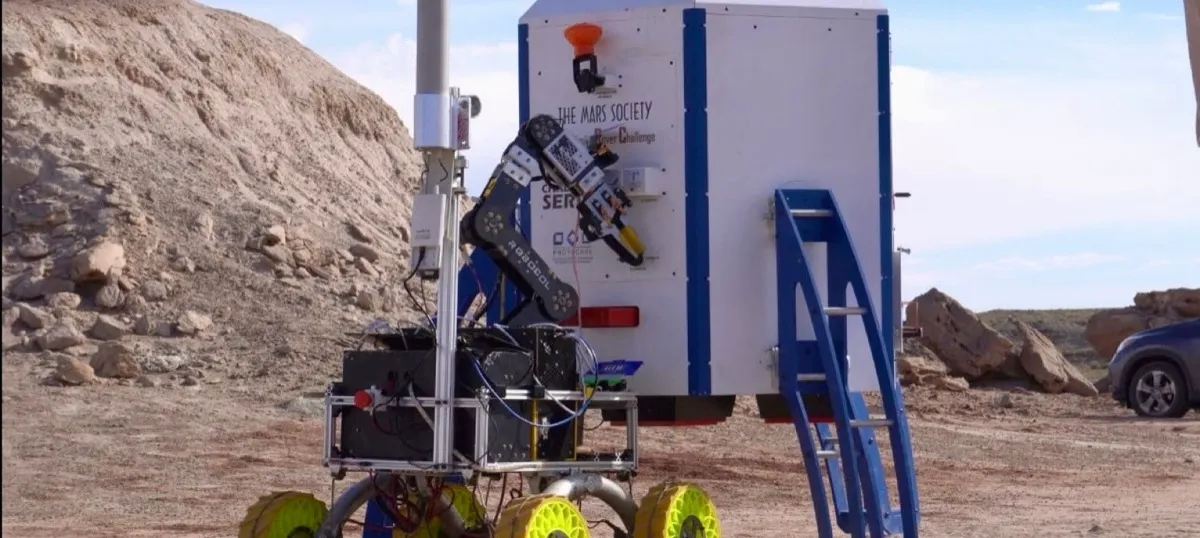 El brazo de 6 GDL en la URC 2024.
La ficha del brazo está en el portafolio: Brazo robótico de 5 GDL.
Una simulación que cambió el diseño
Al simular el chasis con los rieles integrados (200 N y 80 N·m de carga) vimos que los rieles deformaban las extrusiones de aluminio. Cambiamos la arquitectura: los rieles pasaron a ir sobre una platina. Es el tipo de decisión que muestro en Simulación FEA aplicada al diseño.
Aprendizajes
Robocol fue mi escuela de gestión de proyectos. Aprendí a administrar a la vez alcance, presupuesto, tiempo y personas, y que en un equipo de voluntarios la motivación también se gestiona: nadie se queda por obligación, se queda porque entiende para qué sirve su parte.
Robótica para un futuro solarpunk
Robocol es una etapa cerrada, pero me dejó una forma de pensar en sistemas: muchos subsistemas que tienen que funcionar juntos, bajo restricciones de peso, presupuesto y tiempo. Es la misma lógica que hoy aplico a la captura de carbono en CarbonU.
Capítulo anterior: Solarpunk y música · Siguiente: Universidad.
Proyectos de este capítulo
Brazo robótico de 5 GDL para MARIA, el rover de Robocol
Brazo robótico de cinco grados de libertad para el rover de Robocol: riel lineal con tornillo de potencia, reductores cicloidales en hombro y codo, muñeca diferencial y grippers intercambiables. Lo diseñé como líder mecánico.