2026
R.O.V.E.R. — rover excavador de arena impreso en 3D
Lideré a un equipo de 9 estudiantes en el diseño, la construcción y la validación de un rover teleoperado por FPV que excava y recupera objetos enterrados en arena, bajo la metodología VDI/VDE 2206 y las reglas de la competencia ASME IAM3D.
- Diseño mecánico
- CAD
- Software
- Gestión de proyectos
Contexto y reto
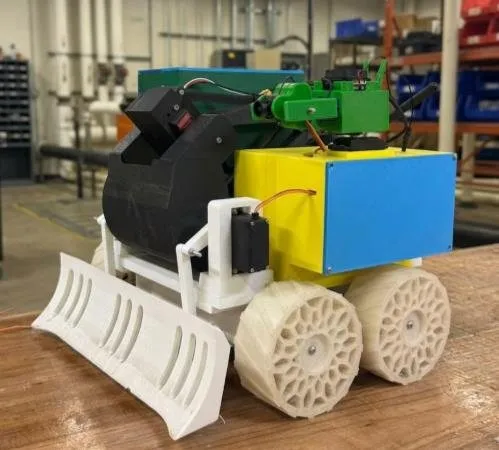
El R.O.V.E.R. es un vehículo terrestre no tripulado, operado por FPV desde una cabina aislada y fabricado principalmente por manufactura aditiva. Debe recorrer una pista de arena, desenterrar objetos, recogerlos y depositarlos en un contenedor. El diseño se hizo bajo las reglas de la competencia ASME IAM3D (AY25-26): el puntaje premia la masa de objetos y arena depositada en 5 minutos, con bonificación por objetos metálicos y por la proporción de piezas impresas en 3D.
Fue el Proyecto 4 de Ingeniería Mecánica (IMEC 3710), con el profesor Alejandro Marañón. Lideré el proyecto completo, en un equipo de 9 estudiantes: planeación, cronograma, ingeniería de sistemas, integración de subsistemas y plan de pruebas.
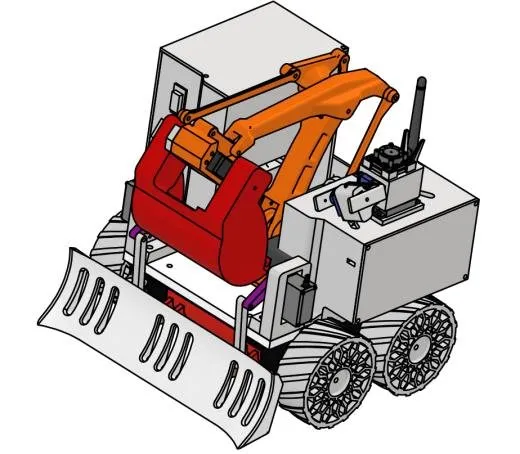 CAD isométrico del R.O.V.E.R.
Metodología: VDI/VDE 2206
Usamos la norma alemana VDI/VDE 2206 para el desarrollo de sistemas mecatrónicos, cuyo modelo en V enlaza cada nivel de especificación (sistema, subsistemas, componentes) con su verificación y validación. Hice la investigación de la norma para el equipo y la usamos para estructurar todo el proyecto:
- Especificación del sistema: necesidades de alto nivel (confiabilidad, agilidad y capacidad de extracción) traducidas en requerimientos de cumplimiento y de desempeño, cada uno con un método de verificación definido.
- Arquitectura funcional: seis subsistemas (chasis, movilidad, filtración, extracción, electrónica y visión) con sus flujos de energía, material, información y cargas mecánicas.
- Diseño de configuración: alternativas por función, seleccionadas con matrices de Pugh contra los requerimientos.
- Iteraciones de implementación, integración y validación (checkpoints 4, 5 y 6 de la norma), cada una cerrada con pruebas estructuradas.
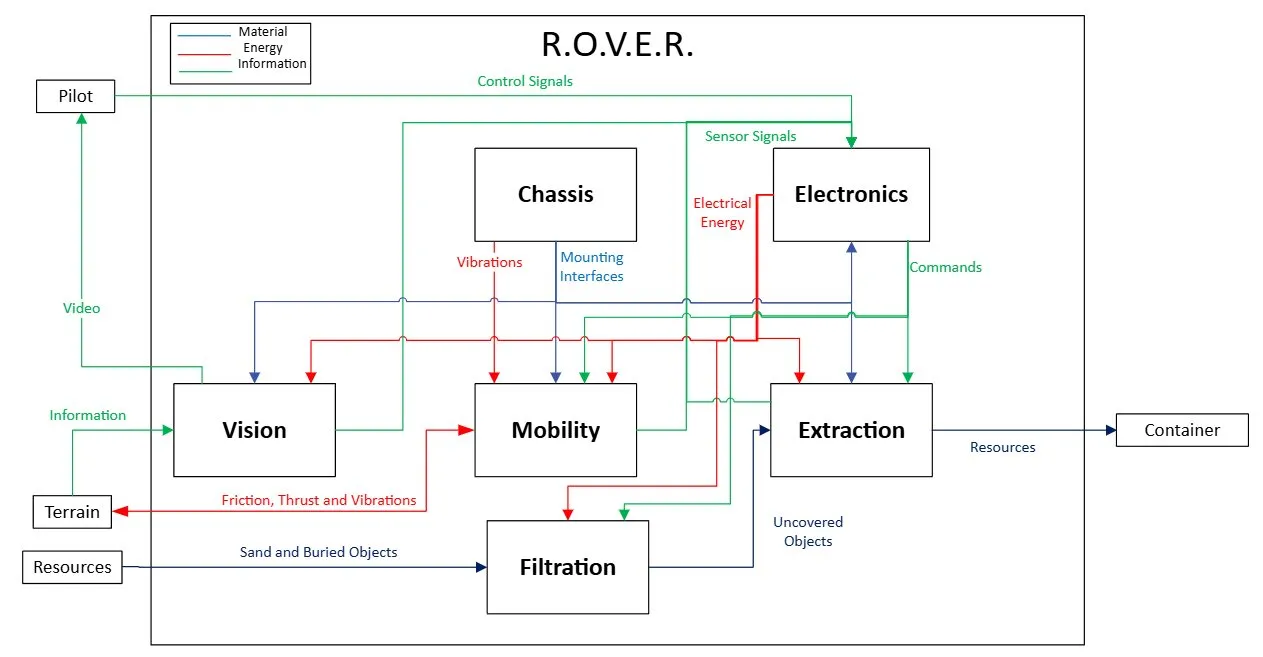 Arquitectura funcional: los seis subsistemas y sus interfaces.
Estrategia basada en simulación
Antes de construir, desarrollamos un simulador de la competencia tipo juego para evaluar estrategias de recolección, distribuciones de subsistemas y patrones de navegación. Con 10 000 partidas simuladas analizamos estadísticamente los puntos obtenibles y la proporción de objetos visibles frente a los enterrados.
El resultado fue que una estrategia selectiva, basada solo en los objetos metálicos visibles, dependía demasiado del azar. La arquitectura evolucionó hacia una recolección frontal continua: la cuchilla concentra los objetos hacia el brazo mientras el rover sigue avanzando, lo que reduce los giros y los tiempos muertos.
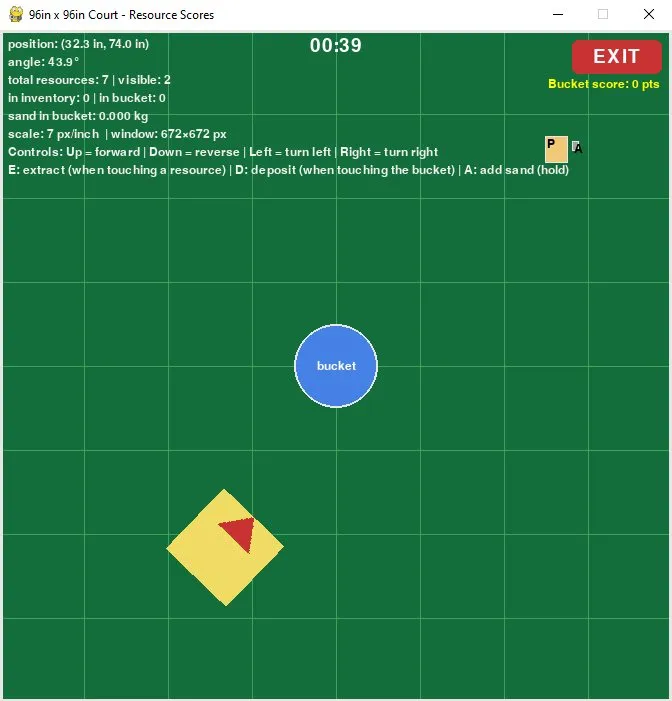 Simulador de estrategia de la competencia.
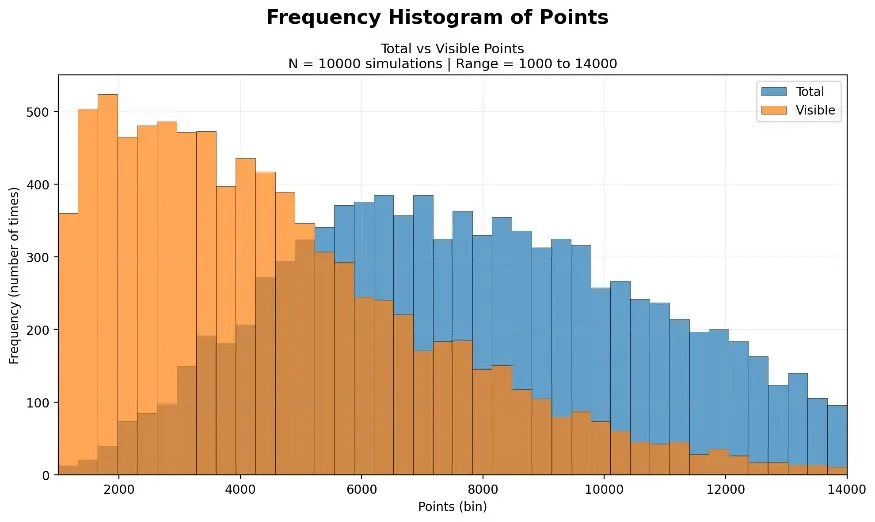 Distribución de puntos obtenibles en 10 000 simulaciones: objetos totales contra visibles.
Diseño de los subsistemas
- Chasis: estructura impresa en 3D que aloja la electrónica, mantiene la posición relativa de los subsistemas y transmite las cargas a la movilidad.
- Movilidad: cuatro motores DC independientes con ruedas de TPU de 10 cm con banda de rodadura inclinada y 16 garras (grousers) de 3 mm, diseñadas a partir de literatura de terramecánica para tracción en arena suelta.
- Filtración: una cuchilla tipo bulldozer accionada por servo que desentierra y concentra los objetos hacia la zona de extracción.
- Extracción: un brazo articulado con un mecanismo de cuatro barras paralelo que mantiene la orientación del cucharón mientras levanta los objetos hasta el contenedor.
- Visión: cámara FPV sobre un gimbal estabilizador, con baja latencia para la teleoperación.
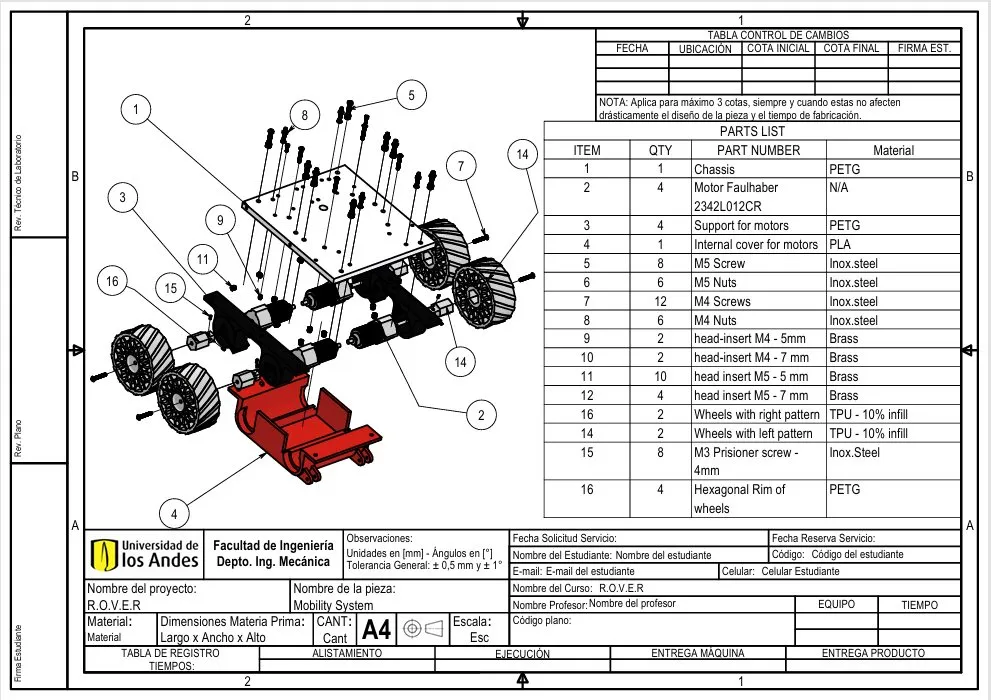 Movilidad: plano explosionado con lista de partes.
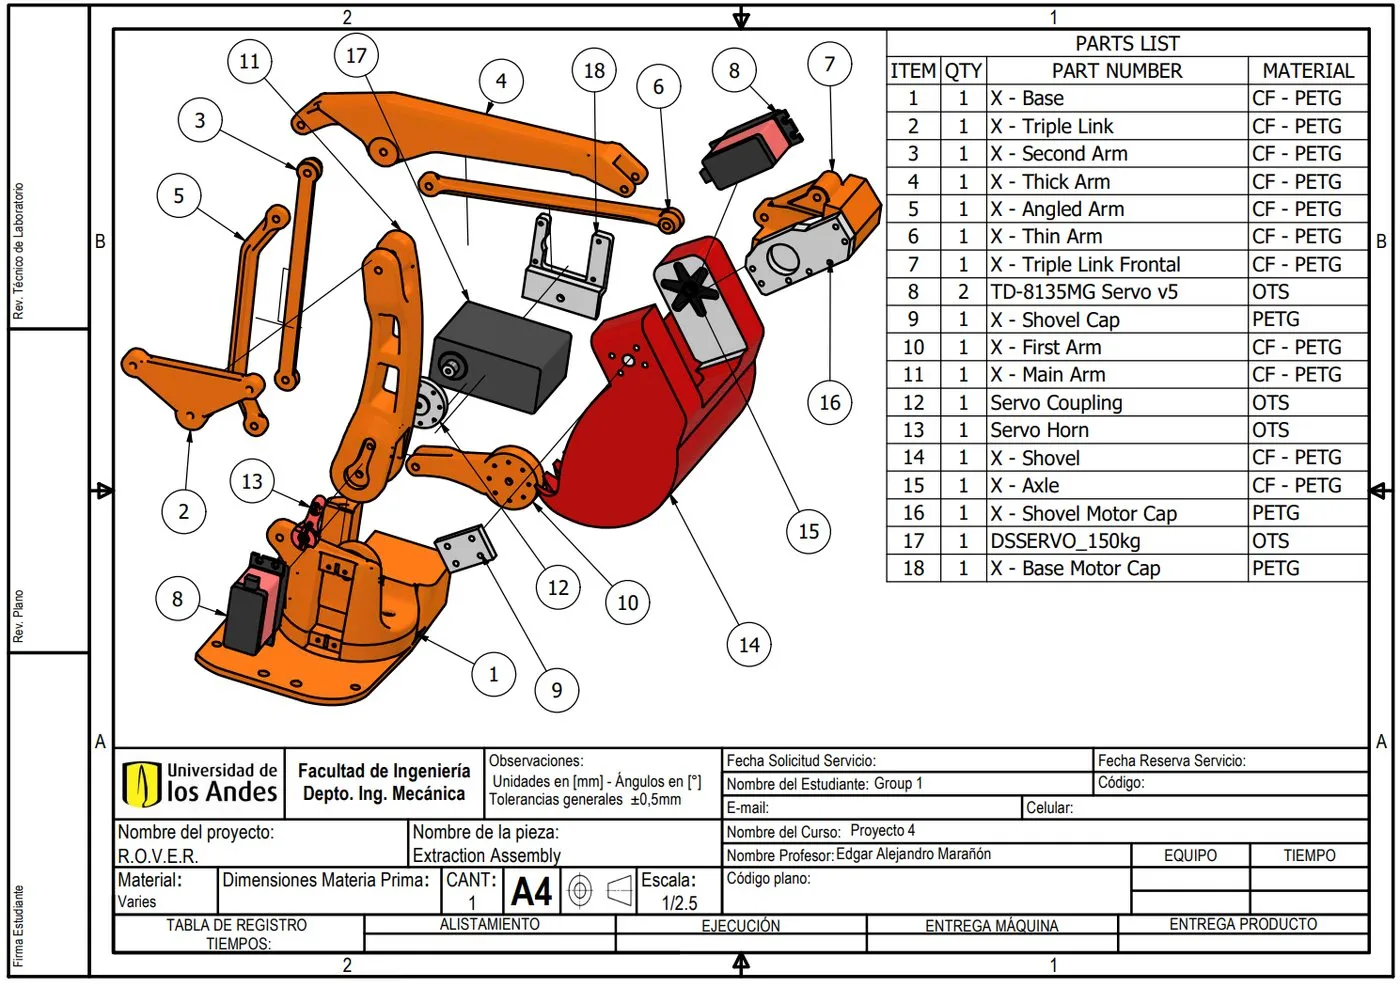 Extracción: brazo de cuatro barras, plano explosionado con lista de partes.
Durante todo el proyecto aplicamos DFAM y DFMA para reducir el número de piezas, simplificar el ensamble, facilitar el acceso a cada subsistema y maximizar la proporción de piezas impresas.
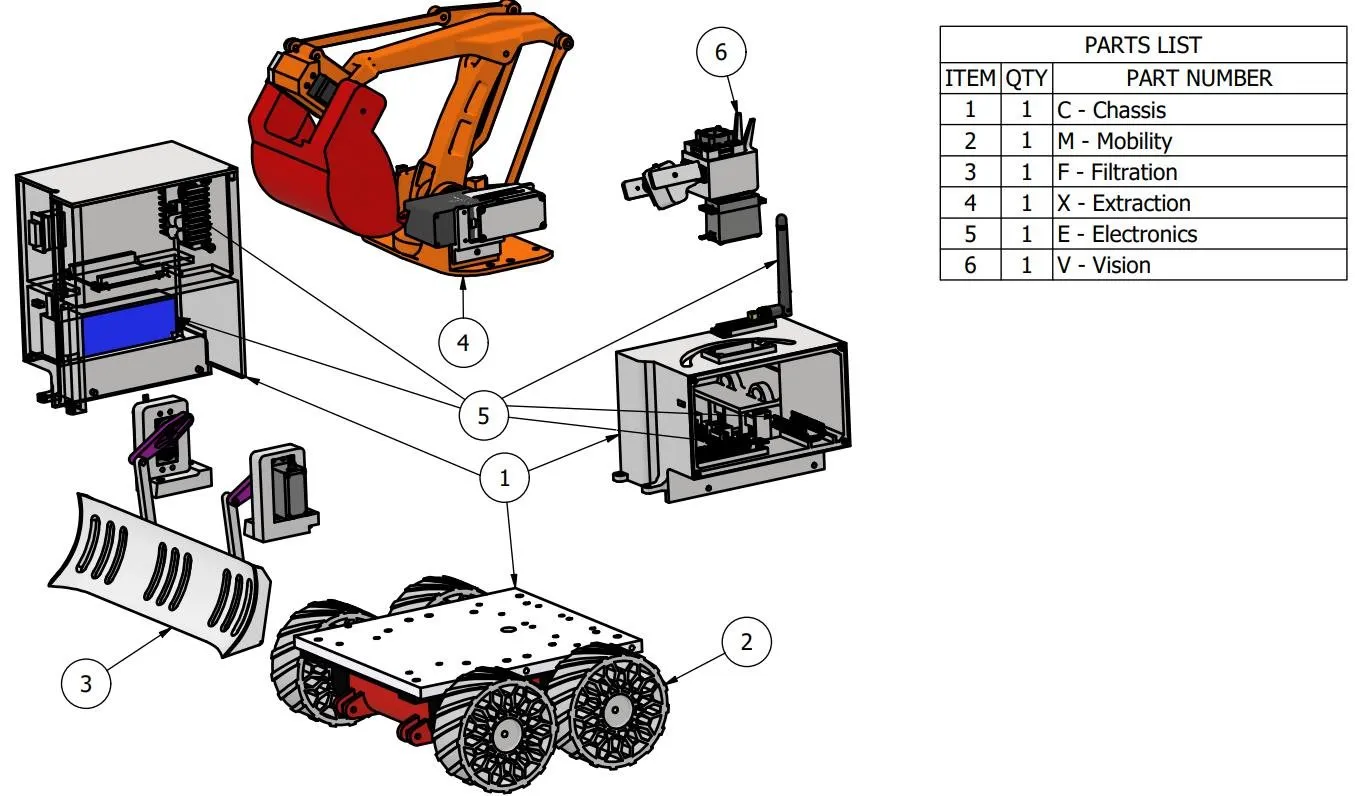 Plano de conjunto del vehículo con la distribución de los subsistemas.
Verificación y validación
Hicimos cuatro iteraciones completas de diseño, fabricación y pruebas. Cada requerimiento se evaluó con una heurística de cumplimiento (0, 0,33, 0,66 o 1) bajo condiciones de validación definidas:
- el cumplimiento de requerimientos pasó del 36 % en la iteración 1 al 100 % en la iteración 4;
- la heurística de desempeño subió de 0,155 a 0,951 sobre 1,00;
- la integración de los seis subsistemas se logró en la iteración 3, y reveló dependencias entre filtración, movilidad y chasis que guiaron los ajustes finales.
En la evaluación final, el rover completó las dos rondas: depositó 793 g de arena en la primera y, en la segunda, levantó y depositó una pieza de aluminio con 493 g de arena, sumando la bonificación por objeto metálico.
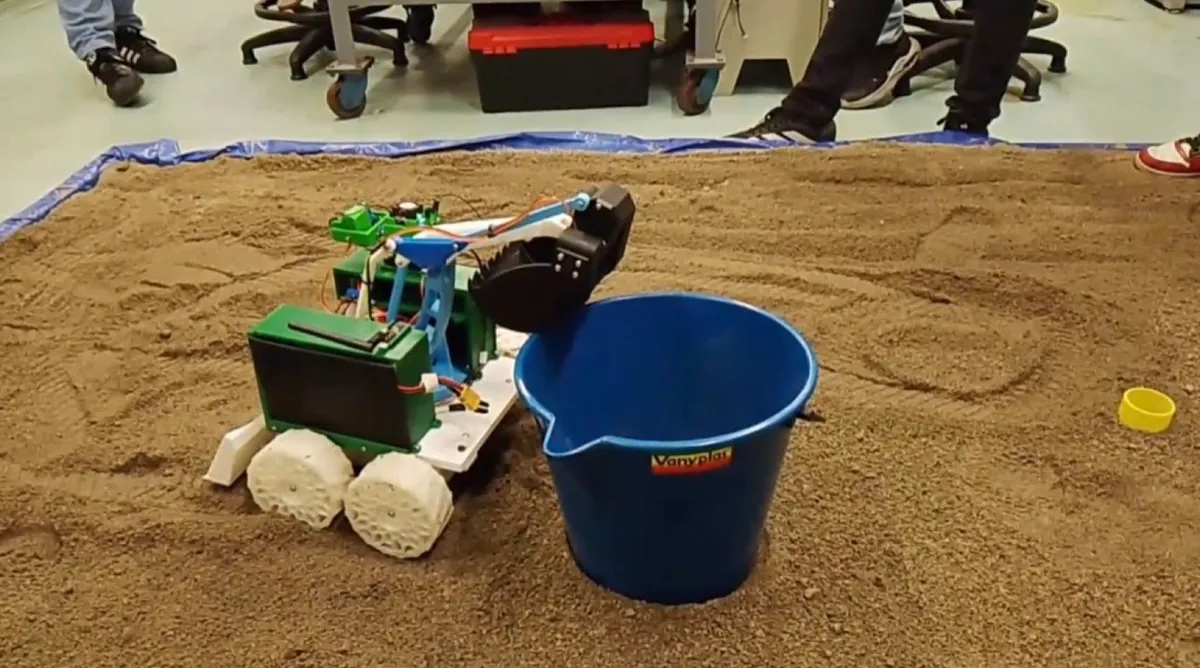 El R.O.V.E.R. en la pista de arena.
Conclusiones
- Liderar un equipo grande exige estructura. Con nueve personas y seis subsistemas, el cronograma por hitos, las bitácoras de reunión y una matriz de requerimientos compartida fueron la forma de mantener a todos alineados y de detectar a tiempo los cuellos de botella de integración.
- Verificar con rigor cambia las decisiones. El modelo en V de la VDI/VDE 2206 obligó a definir desde el principio cómo se iba a probar cada requerimiento. Medir el cumplimiento en cada iteración convirtió el rediseño en un proceso dirigido por datos, no por intuición.
- Simular antes de construir. El simulador de estrategia cambió la arquitectura del rover antes de imprimir la primera pieza.
Proyecto 4 de Ingeniería Mecánica, Uniandes (2026). Es parte del capítulo Universidad.